CDMOのバイオメディカルラボ向け:効果的な機械試験自動化の5ステップ
自動無効化(AD)安全注射デバイスの製造は、多くの受託開発・製造機関(CDMO)にとって中核的な業務です。機械試験は、市場投入前にADシリンジの安全性と有効性を評価します。ADデバイス業界は2028年までに133億ドル超へ成長すると見込まれており、CDMO内のラボでは、より多くの試験をより高頻度で実施することになります。ここでは、コボットベースのシステムが、再現性と効率を最大化することで増大する作業負荷にどのように対応できるかを解説します。
ステップ1:ラボのニーズを把握する
CDMO内のラボは、固有の要件を持つ複数の顧客製品を扱う、スピード感のある環境です。そのため、機械試験システムを選定する際には、柔軟性と信頼性が重要な検討事項となります。装置は次の要件を満たす必要があります。
- 各顧客の要件を満たすため、複数の試験方法およびプロセスに対応できること。
- サンプルがISO 11608-1およびその他の社内規格の投与精度要件を満たすことを保証すること。
オペレーターのミスによるばらつきは直ちに生産停止を招き、トラブルシューティングによる長期の遅延につながります。
こうした課題を踏まえると、柔軟性を最大化し、人為的ミスのリスクを最小化する自動化システムへ切り替えることは自然な流れに見えます。しかし、自動化ソリューションはどれも同じではなく、万能のアプローチは存在しません。これを踏まえ、自動化システムを選定する前に検討すべき主な要素は次のとおりです。
- 想定試験量
- 試験頻度
- 段取り替え頻度
- 生産工程との統合レベル
- データ収集と保管
- 試験片/サンプル情報
- 設置スペースの制約
ステップ2:ラボに適した自動化を選ぶ
ラボのニーズをすべて評価したら、それらのニーズを満たす自動化システムを検討します。自動化ソリューションは、シンプルな2軸ステージから高度な6軸ロボットまで幅広く存在します。しかし、CDMOラボ環境には、通常コボットベースのシステムが最適です。
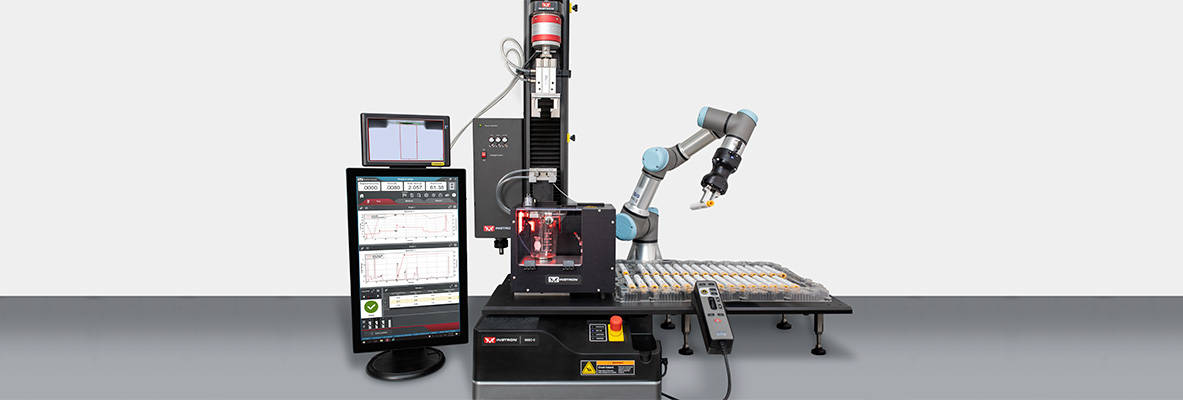
例えば、InstronのCT6コボット試験システムはプログラミングが容易で、異なる製品試験片の試験にも無理なく適応できます。必要なのは、ロード/アンロードのシーケンスをいくつか簡単に変更するだけです。
アクセサリも重要な検討事項です。例えば、コボットに空圧式の荷重制御グリッパーを搭載すれば、幅広いADデバイスのハンドリングに最適です。この機能により、形状にかかわらず各試験片を一貫して取り扱うことができ、ばらつきのリスクを最小化できます。
ステップ3:成功に向けたセットアップ
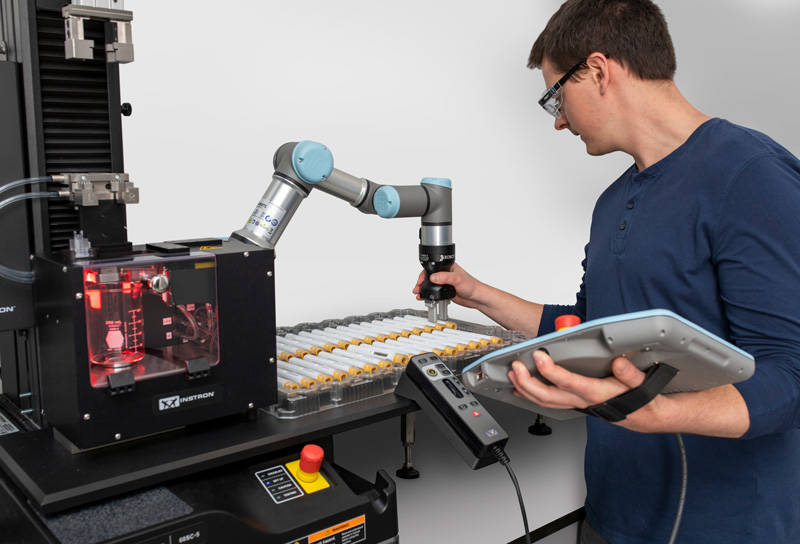
コボットベースの試験システムを選定したら、次はセットアッププロセスに注力します。まずは設置場所です。ラボスペースのレイアウトはどうなっていますか。サンプルはどのようにシステムへ投入しますか。例えば、試験が製造ワークフローに完全に統合されている場合、コボットは生産ラインの近くに設置する必要があるかもしれません。
投入手順も重要な検討事項です。CT6のような高度なコボットシステムでは、グリップや試験片トレイを複数のADデバイスに合わせて調整できます。さらに、セットアップ時間を最小化するため、生産ラインからそのままのデバイストレイで運用できるようにシステムをカスタマイズすることも可能です。必要なのは、サプライヤーに正しいトレイ寸法を提供し、作業空間内でセンタリングできる機構が確保されるようにしてもらうことだけです。
ステップ4:データを最大限に活用する
最新の機械試験自動化技術は、多くの有益なデータを提供します。このデータを効果的に活用することが、時間の経過とともに効率、スループット、再現性を向上させる鍵となります。データを最大限に活用するための主なヒントをご紹介します。
- バーコードを活用する:関連データを自動入力でき、入力プロセスの迅速化とエラーの最小化に役立ちます。
- 合否判定基準を採用する:不良品をバッチの残りから分離するための代替ワークフローを容易に制御できます。
- Bluehill Centralを活用する:Instronが開発したこのソフトウェアは、すべての顧客データを適切にサイロ化し、メソッド、サンプル、試験レポートを保存するための明確なグループを作成します。
ステップ5:保守を簡素化する
ADデバイス試験で自動化を使用する利点の1つは、コボットの保守がほとんど不要なことです。一般的なシリンジ試験アプリケーションでは、試験片はコボットの可搬重量よりはるかに軽く、システムに大きな負荷はかかりません。例えば、市場にある小型可搬のコボットの中には可搬重量3kgのものがありますが、ほとんどのADデバイスは250g未満です。
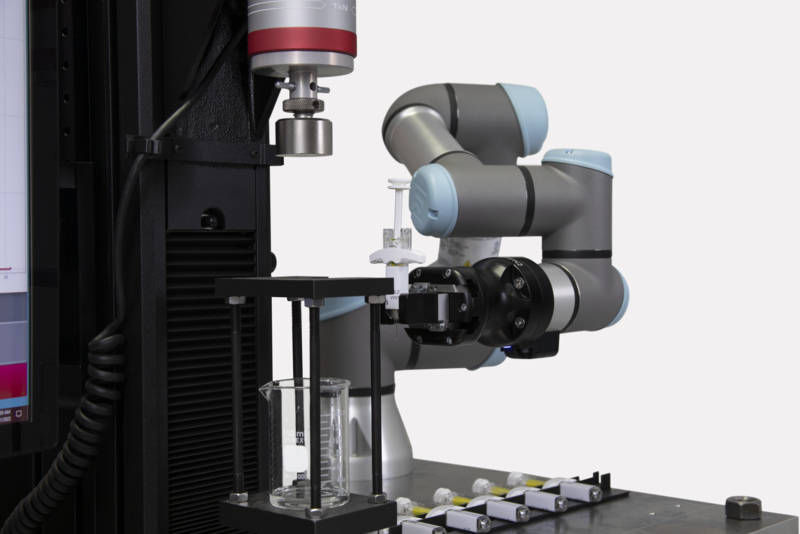
ただし、ダウンタイムを抑え、システム寿命を延ばすために不可欠な保守作業もあります。まず、フィンガーとラックの毎日の清掃は、適切な機能を確保するために必要です。グリッパーフィンガーに埃や汚れが蓄積すると、試験片のハンドリングが難しくなり、取り扱いミスのリスクが高まります。ゴム製フィンガーは試験片が貼り付きやすく、より頻繁な清掃が必要になる場合があります。
もう1つの重要な保守ルーチンは、すべてのケーブル配線、換気、気流の状態を確認するための月次点検です。
また、ネジやボルトの締め付け具合も少なくとも月1回は確認してください。自動化システムの反復動作により、スレッドロッカー付きのものも含め、ネジやボルトは時間の経過とともに緩む可能性があります。
結論
機械試験自動化は今後も定着し、コボットベースのシステムは、CDMO内の試験ラボが直面する多くの課題に対する柔軟で効率的なソリューションです。ADシリンジの需要が拡大し続ける中、コボットベースのシステムは、より多くの顧客要望により効率的に対応し、試験精度とスループットを最大化するのに役立ちます。
コボットベースの自動化は、CDMOラボの機械試験を変革し、チームがより多くの顧客要望に、より高い精度、スループット、再現性で対応できるよう支援します。InstronのCT6コボット試験システムがラボで何を実現できるか、確認してみませんか。
Instron Updateを購読する
業界のトレンド、試験規格、アプリケーション、ヒントやコツなど、最新情報を入手しましょう。